フィジカルAI(Physical AI)とは、人工知能がセンサーやカメラなどを通じて現実世界を認識し、ロボットや機械を動かす技術の総称です。従来のAIが主に文章、画像、データなどを処理するのに対し、フィジカルAIは物理的な環境で判断し、実際の動作につなげることを目指します。
日本は長年にわたり、産業用ロボット、精密機械、センサー技術、自動化システムの研究開発を進めてきました。こうした技術基盤は、フィジカルAIの発展を支える重要な要素となっています。
従来のロボットとフィジカルAIの違い
従来の産業用ロボットは、事前に設定された動作を高い精度で繰り返すことを得意としています。一方、フィジカルAIを活用するロボットは、周囲の状況を認識し、変化に応じて動作を調整する能力を目指しています。
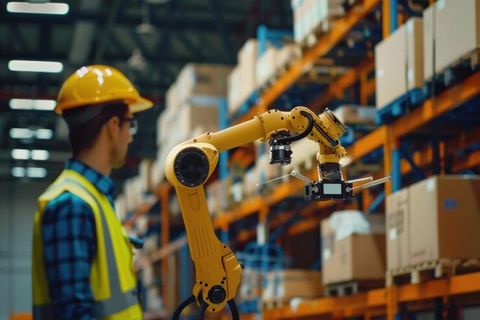
例えば、工場内で部品の位置が変わった場合、画像認識AIとロボット制御技術を組み合わせることで、対象物の位置を推定し、把持動作を調整できます。
ただし、すべてのAI搭載ロボットが完全に自律的に動くわけではありません。安全性や作業精度を確保するため、人間による監督や動作範囲の制限が必要になる場合もあります。
フィジカルAIを構成する主要技術
コンピュータービジョン: カメラ画像から物体や周辺環境を認識する技術
機械学習: データを活用して認識や判断の精度を改善する技術
ロボット制御システム: AIの判断を機械の動作に変換する仕組み
エッジAI: ロボット本体や近接機器でAI処理を実行する技術
デジタルツイン: 現実の設備や作業環境を仮想空間で再現する技術
これらを組み合わせることで、製造、物流、医療、農業など、さまざまな分野での活用が研究されています。
日本でフィジカルAIが重要視される理由
日本におけるフィジカルAIの発展には、人口構造の変化、生産性の向上、産業競争力の維持などが関係しています。
特に少子高齢化が進む日本では、人間の作業を補助するロボット技術への関心が高まっています。
製造業におけるスマートファクトリーの発展
日本の製造業では、自動車、電子機器、精密部品などの生産工程で産業用ロボットが活用されています。
フィジカルAIは、従来の自動化技術をさらに発展させる可能性があります。
例えば、AI搭載のロボットアームは、画像認識を利用して異なる形状の部品を識別し、適切な動作を選択できます。
また、予知保全AIを組み合わせることで、設備の振動や温度などのデータを分析し、異常の兆候を早期に発見する研究も進んでいます。
物流と倉庫管理の高度化
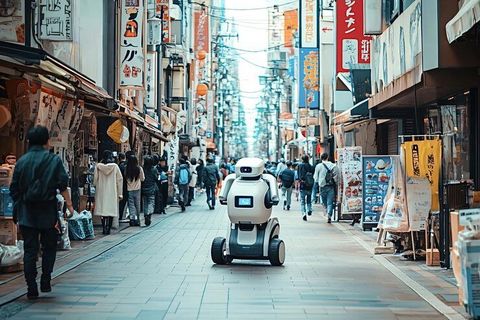
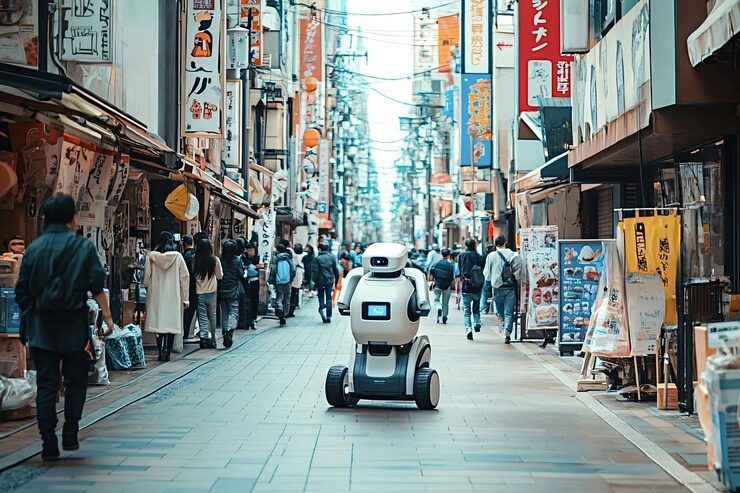
物流分野では、自律移動ロボット(AMR)やAI搭載搬送システムが注目されています。
これらの機械は、センサーや地図情報を利用して移動経路を判断し、倉庫内での荷物の搬送を支援します。
特に、商品の種類や配置が頻繁に変化する環境では、柔軟な経路計画や障害物検知が重要です。
高齢化社会と生活支援ロボット
介護施設や医療機関では、移動支援、物品搬送、見守りなどにロボット技術を活用する取り組みがあります。
ただし、AIロボットは人間によるケアを完全に代替するものではありません。
利用者の安全、個人情報の保護、機械の信頼性を考慮しながら、補助的な役割として活用することが重要です。
2025〜2026年のフィジカルAIとロボット工学の動向
2025年から2026年にかけて、フィジカルAIの研究では、ロボット基盤モデル、シミュレーション学習、マルチモーダルAIなどが重要な技術テーマとなっています。
日本の研究機関や企業にとっても、これらの技術を既存のロボット工学とどのように統合するかが課題です。
ロボット基盤モデルの研究
ロボット基盤モデルとは、多様なデータを学習し、複数の作業に応用することを目指すAIモデルです。
従来は作業ごとに専用プログラムを構築する必要がありましたが、基盤モデルを活用することで、異なる動作への適応能力を高める研究が進められています。
特に、視覚・言語・行動を統合するVLA(Vision-Language-Action)モデルは、ロボットの動作生成に関係する技術として注目されています。
シミュレーションとデジタルツイン
現実の工場や倉庫でAIを学習させる場合、機械の損傷や人との接触など、安全上の課題があります。
そこで、仮想空間でロボットの動作を検証するシミュレーション技術が活用されています。
シミュレーションで得られた学習結果を現実の機械に適用する方法は、Sim-to-Realと呼ばれます。
ただし、仮想環境と現実環境には差があるため、実機による検証が欠かせません。
ヒューマノイドロボットへの関心
人間に近い身体構造を持つヒューマノイドロボットも、フィジカルAIの研究対象です。
人間向けに設計された設備や空間で作業できる可能性がある一方、安定した歩行、物体操作、電力管理、安全制御などには技術的な課題が残っています。
そのため、現時点では用途に応じて専用ロボットとヒューマノイドを比較することが重要です。
主要技術の比較
| 技術分野 | 主な機能 | 想定される活用領域 |
|---|---|---|
| AIロボットアーム | 物体認識と精密操作 | 製造・組立 |
| 自律移動ロボット | 経路計画と障害物検知 | 物流・倉庫 |
| ロボット基盤モデル | 複数作業への適応 | 汎用ロボット研究 |
| デジタルツイン | 仮想環境での動作検証 | 工場・設備管理 |
| エッジAI | 機械側でのデータ処理 | リアルタイム制御 |
| 協働ロボット | 人と共有する空間での作業 | 組立・検査 |
これらの技術は互いに独立しているわけではなく、複数の技術を統合することで高度なロボットシステムが構築されます。
2026年5月に公表された企業調査では、回答企業の約4%がAIロボットを利用しており、5%が導入を予定、25%が導入を検討していると報告されました。調査対象は220社であり、日本企業全体の普及率を直接示すものではありません。
2026年には、AIとロボット技術の統合を目指す企業間の協力も進みました。こうした動きは、日本の精密機械技術と先進的なAIモデルの統合に向けた取り組みを示しています。
日本のフィジカルAIに関する法律・政策・安全基準
日本でフィジカルAIを開発・運用する場合、AIに関する政策だけでなく、機械安全、個人情報保護、労働安全などの制度も重要です。
AI関連法と政府の基本計画
2025年、日本では「人工知能関連技術の研究開発及び活用の推進に関する法律」が成立しました。
この法律は、AI技術の研究開発と活用を促進しながら、適切なガバナンスを整備するための基本的な枠組みです。
2025年12月23日には最初の人工知能基本計画が閣議決定され、2026年には第2次人工知能基本計画が策定されました。
政府は、信頼できるAIの発展と社会実装を重要な政策課題として位置づけています。
経済産業省のAIロボティクス政策
経済産業省は、AIロボティクスの社会実装に向けた政策を進めています。
2026年には、ロボットを導入するだけでなく、施設や作業環境をロボットが活動しやすい状態に整えることも重視されています。
ロボット安全と個人情報保護
産業用ロボットの安全対策には、労働安全衛生法令や関連する技術基準が関係します。
また、ISO 10218やISO/TS 15066などの国際規格は、産業用ロボットや協働ロボットの安全性を検討する際の参考になります。
カメラやセンサーで個人を識別できる情報を扱う場合には、個人情報保護法への対応も必要です。
AIの判断能力が向上しても、安全装置、緊急停止機能、リスク評価、人間による監督の重要性は変わりません。
フィジカルAIの研究に役立つツールと情報源
フィジカルAIを理解するには、ロボット開発環境、AI学習基盤、シミュレーション技術、政府の公開資料などが役立ちます。
代表的な開発ツール
| ツール・情報源 | 主な用途 |
|---|---|
| ROS 2 | ロボット向けソフトウェア開発 |
| NVIDIA Isaac Sim | ロボット動作のシミュレーション |
| Gazebo | 仮想環境でのロボット検証 |
| MoveIt | ロボットアームの動作計画 |
| OpenCV | 画像認識・コンピュータービジョン |
| PyTorch | 機械学習モデルの研究開発 |
| NEDO | 技術開発プロジェクトの情報 |
| 産業技術総合研究所(AIST) | AI・ロボット研究に関する情報 |
| 経済産業省(METI) | ロボット政策・産業動向 |
ロボットシミュレーションの活用
ROS 2は、ロボットのセンサー、制御装置、ソフトウェアを連携させるための開発基盤です。
GazeboやIsaac Simは、仮想空間でロボットの移動や物体操作を検証する際に活用できます。
MoveItは、ロボットアームの動作計画や障害物回避などの研究開発に役立ちます。
ただし、ツールの対応環境、ライセンス条件、必要な計算資源はそれぞれ異なります。
日本の研究機関と公開資料
日本では、AIST、NEDO、大学、民間研究機関などがロボット技術に関する研究を進めています。
研究論文、技術報告書、実証実験の成果、政策資料を比較することで、フィジカルAIの技術的な進歩と実用化の状況を理解できます。
よくある質問(FAQ)
フィジカルAIと生成AIの違いは何ですか?
生成AIは、文章、画像、音声などのコンテンツを生成する技術です。
フィジカルAIは、AIによる認識や判断をロボットの動作につなげる技術です。
両者は別々の技術領域ですが、生成AIをロボットの指示理解や動作計画に応用する研究も進んでいます。
日本ではフィジカルAIがどの分野で活用されていますか?
製造業、物流、倉庫管理、設備点検などが主な活用分野です。
医療、介護、農業、災害対応などでも研究開発や実証実験が行われています。
ただし、普及状況や自律化の程度は分野によって異なります。
フィジカルAIは人間の作業を完全に代替できますか?
現時点では、すべての作業を完全に代替できるわけではありません。
予測できない環境への対応、複雑な物体操作、安全性の確保などには課題があります。
そのため、人間とロボットが役割を分担する仕組みが重要です。
フィジカルAIの導入にはどのような課題がありますか?
主な課題には、学習データの品質、機械の安全性、既存設備との連携、計算資源、保守管理などがあります。
また、AIモデルが仮想環境で正しく動作しても、現実の環境で同じ性能を発揮するとは限りません。
継続的な検証と改善が必要です。
日本のフィジカルAIは今後どのように発展しますか?
今後は、ロボット基盤モデル、エッジAI、デジタルツイン、自律制御技術の統合が進むと考えられます。
特に、製造業で蓄積された技術や現場データを活用できることは、日本の強みの一つです。
一方、実際の普及速度は、安全性、技術的信頼性、制度整備などに左右されます。
まとめ:日本のフィジカルAIと知能機械の未来
フィジカルAIは、人工知能とロボット工学を結びつけ、現実世界で機械が柔軟に動作することを目指す重要な技術分野です。
日本では、産業用ロボット、精密機械、センサー、製造技術などの蓄積を背景に、AIロボティクスの研究と社会実装が進められています。
2025〜2026年には、AI関連法の整備、政府の基本計画、ロボット基盤モデルの研究、企業間の技術協力など、さまざまな動きが見られました。
今後は、単にロボットの知能を高めるだけでなく、人間と安全に協働できる仕組みや、現実の作業環境に適応する能力が重要になります。
フィジカルAIの発展は、日本の製造業、物流、医療、社会インフラに新たな可能性をもたらす一方、技術の限界や安全上の課題を正しく理解しながら進めることが求められます。